# Photo de planche — extension Inkscape
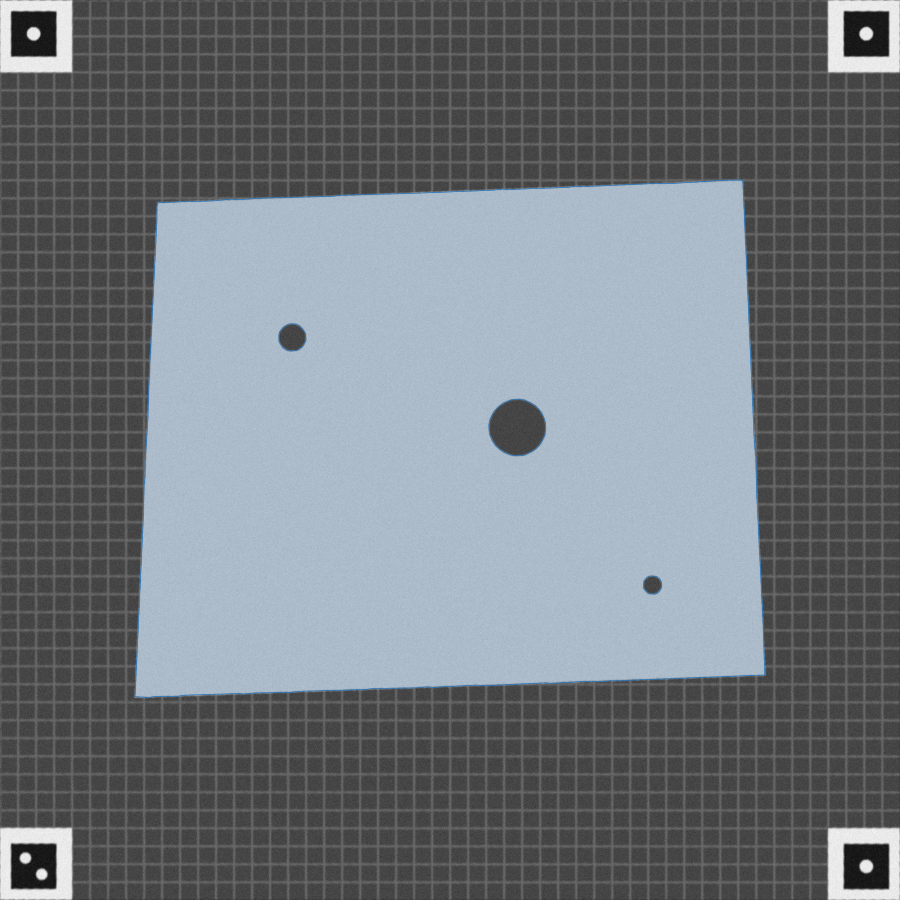
Photo de planche redressée sur une zone de travail de 400 × 400 mm, avec les 4 repères de calibration aux coins et le contour vectorisé de la planche et de ses trous en surimpression Extension Inkscape 1.x pour réutiliser des planches déjà entamées (chutes, panneaux percés) à la découpeuse laser. On photographie la planche posée sur la surface de travail ; l'extension repère les **4 repères de calibration** collés aux angles du nid d'abeille, redresse la photo et la place sur une page de la taille exacte de la zone de travail : **1 mm sur la photo = 1 mm dans le document**. Le contour de la planche et ses trous sont vectorisés sur un calque verrouillé. On positionne ensuite les formes à découper par superposition, dans le calque « Découpes », puis on les envoie à la laser avec *Export to LaserGRBL* : le bas gauche de la page est l'origine laser.
## Sommaire - [Fonctionnalités](#fonctionnalités) - [Installation](#installation) - [Utilisation](#utilisation) - [Paramètres](#paramètres) - [Précision et limites](#précision-et-limites) - [Structure du projet](#structure-du-projet) - [Développement](#développement) ## Fonctionnalités - **Deux entrées de menu** dans *Extensions > AlexDesign* : - **Imprimer les repères de calibration** : dessine les 4 repères, au choix à graver une fois pour toutes sur la surface de travail, ou sur une **feuille A4 à imprimer** (grille à découper) accompagnée de **gabarits de pose** à graver pour coller chaque repère à sa position exacte ; - **Importer et calibrer** : photo → image redressée à l'échelle + contour et trous vectorisés ; avec les repères collés aux angles du nid d'abeille, origine laser et échelle sont déduites automatiquement. - **Échelle garantie par construction** : homographie calculée sur les 4 repères, photo rééchantillonnée sur toute la zone de travail et insérée avec `preserveAspectRatio="none"` sur un rectangle de `largeur × hauteur` mm. - **Repère laser** : coordonnées saisies en mm depuis l'origine laser, en bas à gauche de la zone de travail ; la page du document est réglée à la taille de la zone. - **Orientation automatique** : le repère origine porte deux pastilles, les autres une seule ; la photo peut être prise dans n'importe quel sens. - **Repli manuel** : si les repères ne sont pas trouvés, la photo brute est placée avec 4 viseurs à amener sur les repères, puis on relance. - **Échelle du document conservée** : un document en px garde ses objets intacts, seule la page change de taille. - **Calques dédiés** (du bas vers le haut) : « Photo de la planche » et « Contour de la planche » (verrouillés), « Découpes » (calque actif). Relancer l'import remplace la photo et le contour sans toucher aux découpes. - **Photo locale ou distante** : fichier photo, ou prise de vue déclenchée sur une machine distante (caméra fixe au-dessus de la laser) par son adresse IP, via un petit serveur de capture HTTP (routes `/capture` et `/old`). - Traitement d'image sans OpenCV ni scipy : numpy et Pillow, déjà fournis avec le Python d'Inkscape ; environ 2 s pour une photo de 4 Mpx. - Interface traduite en français et en anglais, selon la langue d'Inkscape (anglais pour toute autre langue). - Script de déploiement PowerShell. ## Installation Aucune dépendance externe : l'extension utilise `inkex`, `numpy` et `Pillow`, tous fournis avec Inkscape 1.x (vérifié avec Inkscape 1.4 : Python 3.12, numpy 2.3, Pillow 12). ### Windows (script) Fermer Inkscape, puis dans PowerShell, depuis le dossier du projet : ```powershell .\deploy.ps1 # installe ou met à jour .\deploy.ps1 -Uninstall # désinstalle .\deploy.ps1 -Force # déploie même si Inkscape est ouvert ``` Les fichiers sont copiés dans `%APPDATA%\inkscape\extensions\Planche photo`. Redémarrer Inkscape. ### Manuelle Copier dans un sous-dossier du répertoire des extensions utilisateur : - `board_photo_import.inx/.py`, `board_photo_markers.inx/.py` ; - `board_photo_core.py`, `board_photo_vision.py`, `board_photo_common.py`, `board_photo_remote.py` ; - `images/parameters_en.png` et le dossier `locale/`. | Système | Dossier des extensions | | ------- | ---------------------------------------------- | | Windows | `%APPDATA%\inkscape\extensions` | | Linux | `~/.config/inkscape/extensions` | | macOS | `~/Library/Application Support/org.inkscape.Inkscape/config/inkscape/extensions` | ## Utilisation ### 1. Installer les repères (une seule fois) Nouveau document, **Extensions > AlexDesign > Photo de planche : imprimer les repères de calibration** (*Board photo: print calibration markers*). Renseigner la zone de travail et la position des repères, puis choisir la **Sortie**. **Repères aux angles du nid d'abeille (recommandé)** : imprimer la feuille A4 (ci-dessous), découper les 4 pièces et les coller **autour** du nid d'abeille, le coin intérieur de chaque pièce touchant un angle du nid, le repère à deux pastilles en bas à gauche (schéma, panneau 1). Rien d'autre à mesurer : dans « Importer et calibrer », position « Autour du nid d'abeille » (défaut), l'angle bas gauche du nid est l'origine laser et l'écart entre repères vaut la taille du nid plus deux fois la taille des repères (440 × 440 mm pour un nid de 400 × 400 et des repères de 20 mm). La photo calibrée déborde de la page pour montrer les repères ; la page reste la zone de travail et le contour de la planche n'est cherché que dedans (l'image n'est jamais exportée vers la laser). Les autres montages (repères dans la zone de travail) se règlent en position « Personnalisée » : **Repères gravés** (sortie « Repères à graver sur la surface ») : graver le calque « Repères de calibration » en remplissage, sur des plaques claires (contreplaqué, carton) fixées à la surface de travail, avec une zone claire d'environ deux fois la taille d'un repère autour de chacun. C'est la laser qui les positionne : leur position est exacte dans son propre repère. **Repères imprimés** :
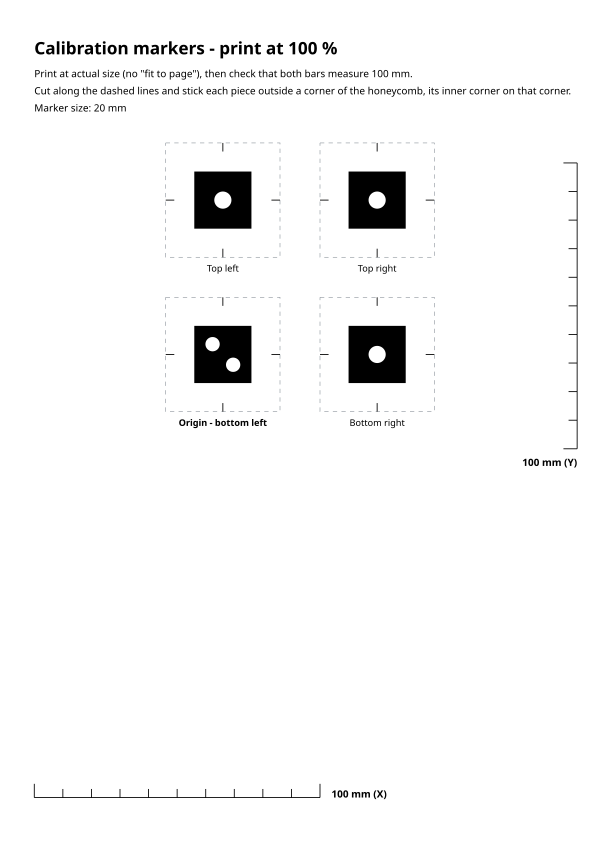
Feuille A4 : titre et consignes, 4 repères de 20 mm dans des pièces carrées de 40 mm à découper en pointillés, traits d'alignement au milieu de chaque bord, légende de chaque pièce et barres de contrôle de 100 mm (horizontale en bas, verticale à droite) 1. Sortie « Feuille A4 à imprimer » : la page passe en A4 et reçoit les 4 repères dans une grille 2 × 2 (même disposition que sur la surface, repère origine en bas à gauche), chacun dans une pièce de deux fois sa taille à découper le long des pointillés, avec des traits d'alignement au milieu de chaque bord. 2. Imprimer **en taille réelle (100 %)**, sans « ajuster à la page » (voir [Imprimer à la bonne échelle](#imprimer-à-la-bonne-échelle)) ; vérifier à la règle que les deux barres (horizontale en bas, verticale à droite) mesurent bien 100 mm. Découper les 4 pièces. 3. Dans un document de la taille de la zone de travail, sortie « Gabarits de pose » : contour de chaque pièce et croix passant par le centre du repère, en traits rouges fins. Les graver légèrement sur la surface (ou sur des plaques fixées). 4. Coller chaque pièce dans son gabarit, ses traits d'alignement dans le prolongement de la croix : le centre du repère tombe à sa position exacte.
Dans les deux cas, ne plus déplacer les repères : ils donnent l'échelle de chaque photo. #### Imprimer à la bonne échelle Le fichier est exact : la page PDF fait 210 × 297 mm et les barres 100 mm. Une barre plus courte à l'impression (typiquement 97 mm) vient du pilote ou de la boîte d'impression, qui réduit la page pour la faire tenir dans la zone imprimable (« Ajuster à la page », « Réduire les pages trop grandes », « Ajuster à la zone imprimable »). Ce n'est pas un problème de DPI. 1. Exporter la feuille en PDF (*Fichier > Enregistrer une copie…*, type PDF) plutôt que d'imprimer depuis Inkscape. 2. L'imprimer depuis le lecteur PDF en **Taille réelle** / **100 %**, sans ajustement. 3. Si les barres ne font toujours pas 100 mm (pilote qui réduit malgré tout), saisir leurs longueurs mesurées dans l'onglet **Feuille imprimée** et régénérer la feuille : le dessin est agrandi d'autant (100 / 97 = 103,1 % pour 97 mm), la correction est rappelée en tête de feuille. Réimprimer avec les mêmes réglages et vérifier les barres. Un léger écart d'échelle d'impression ne décale pas pour autant les repères : une pièce un peu plus petite reste centrée sur la croix de son gabarit, et c'est le centre du repère qui sert à la calibration. En revanche, au-delà de 5 %, l'import signale une taille de repère incohérente. ### 2. Importer une planche 1. Poser la planche **sans masquer les repères**, photographier du dessus (le plus à la verticale possible, toute la zone dans le cadre). 2. Sans rien sélectionner, **Extensions > AlexDesign > Photo de planche : importer et calibrer** (*Board photo: import and calibrate*), onglet « Photo » : choisir le fichier, ou la source **Appareil distant** et l'adresse de la machine qui porte la caméra (voir [Caméra distante](#caméra-distante)). Garder les **mêmes réglages de zone de travail** que pour les repères. 3. Appliquer. Un message indique la précision (mm par pixel de la photo) et le nombre de trous trouvés. La page fait la taille de la zone de travail, la photo et le contour sont en place, le calque « Découpes » est actif. #### Caméra distante La photo peut être prise par une caméra fixe reliée à une autre machine (Raspberry Pi…), qui fait tourner un serveur de capture HTTP. L'extension appelle : | Route | Rôle | | ----- | ---- | | `GET /capture` | Prend une nouvelle photo et la renvoie (`image/jpeg`). | | `GET /old` | Renvoie la dernière photo prise, sans en prendre de nouvelle. | Un serveur Flask avec OpenCV qui expose ces deux routes sur le port 5000 convient tel quel. En cas d'erreur, le message renvoyé par le serveur (« Error: Could not access the camera »…) est affiché dans Inkscape. Dans l'onglet « Photo » : *Source de la photo* = *Appareil distant*, adresse `192.168.1.20` (ou `192.168.1.20:5000`, ou une URL `http://…`), port, choix entre nouvelle photo et dernière photo, délai d'attente. Les proxys du système sont ignorés (la caméra est sur le réseau local). Une transmission interrompue est retentée une fois automatiquement. Conseils pour le serveur de capture : - **Résolution** : c'est elle qui fixe la précision. En 1024 × 768, une zone de 400 mm occupe au mieux ~700 px de haut, soit environ 0,5 à 0,6 mm par pixel (valeur affichée après l'import). Demander la résolution maximale de la caméra (1920 × 1080, 2592 × 1944…) améliore la précision d'autant. - **Premières images** : beaucoup de webcams livrent des premières images sombres ou floues, le temps que l'exposition automatique se règle. Lire et jeter quelques images avant de garder celle qui est enregistrée. - Libérer la caméra (`camera.release()`) aussi dans les chemins d'erreur, sinon les appels suivants peuvent échouer avec « Could not access the camera ». - Fixer la caméra au-dessus de la laser : les repères n'ont pas à être parfaitement cadrés au même endroit d'une photo à l'autre, mais les 4 doivent être visibles. Si la détection échoue, la photo brute est placée dans le calque « Calibration manuelle » avec 4 viseurs rouges : amener chaque viseur au centre d'un repère (en zoomant), sélectionner le contenu du calque (Ctrl+A) et relancer l'extension. ### 3. Placer et découper 1. Dessiner ou coller les formes dans le calque « Découpes », en les posant sur les zones pleines de la planche (le contour et les trous servent de guide). 2. Envoyer à la laser avec **Extensions > Export > Export to LaserGRBL**. #### Export vers LaserGRBL L'extension *Export to LaserGRBL* (v1.21) écrit le G-code en mm, **origine au coin bas gauche de la page** : la page ayant la taille de la zone de travail, ce coin est l'origine laser, et les pièces gardent leur place et leur taille, que le document soit en mm ou en px. Elle exporte tout le document (calques masqués compris) et retient chaque chemin, rectangle, cercle ou ellipse dont la couleur de contour ou de remplissage *propre* est l'une de ses trois couleurs (gravure, découpe intérieure, découpe extérieure, réglées dans `export_lasergrbl.ini` ou mémorisées dans le document). Les formes d'aide de « Photo de planche » (contour de la planche, viseurs) ne portent donc aucune couleur à elles : elles héritent celle de leur calque, s'affichent pareil, mais ne sont **jamais exportées**, même rouges, et il n'est pas nécessaire de masquer ces calques. La photo (image) n'est pas exportée non plus. Pour que l'export soit juste : - garder *Mettre la page à la taille de la zone de travail* coché (l'origine du G-code est le bas gauche de la page ; l'import avertit sinon) ; - partir d'un document dont la page commence en 0, 0 (le remplissage de l'export ignore un viewBox décalé) ; - n'utiliser que des chemins, rectangles, cercles et ellipses (*Chemin > Objet en chemin* pour le reste), d'une couleur d'export opaque portée par la forme elle-même, et ne pas placer de formes remplies dans un groupe déplacé. Pour lire dans Inkscape les coordonnées dans le repère de la laser (origine en bas à gauche), décocher *Préférences > Interface > Origine en haut à gauche avec l'axe des y vers le bas*. ### Conseils | Symptôme | Réglage | | -------- | ------- | | « détection automatique des repères a échoué » | Repères masqués, reflets ou trop petits : photo plus proche, éclairage diffus, ou calibration manuelle. | | « Un repère mesure … mm au lieu de … mm » | Taille des repères différente de celle imprimée (mesurer un carré noir), ou pièces ne touchant pas exactement les angles du nid. | | « le repère origine n'a pas été reconnu » | Pastilles du repère origine peu visibles : la photo est supposée droite, vérifier que l'import n'est pas tourné. | | « Aucune planche trouvée » | Changer la *Teinte de la planche*, ou régler le *Seuil* à la main. | | Contour qui déborde sur le nid d'abeille, trous parasites | Augmenter le *Lissage* ou l'*Aire minimale d'un trou*. | | Document trop lourd | Baisser la *Résolution* (px/mm) ou la *Qualité JPEG*. | ## Paramètres ![Schéma des paramètres](docs/parametres.png) ### Importer et calibrer — onglet Zone de travail Ces réglages sont identiques dans « Repères de calibration », qui propose en plus la **Sortie** : repères à graver sur la surface (défaut), feuille A4 à imprimer, ou gabarits de pose. Les gabarits (pièce de deux fois la taille du repère et croix) demandent que chaque centre de repère soit à au moins 1,5 fois la taille du repère des bords (30 mm pour des repères de 20 mm) ; la feuille A4 accepte des repères jusqu'à 40 mm. | Paramètre (onglet Feuille imprimée) | Défaut | Rôle | | --------- | ------ | ---- | | Longueur mesurée de la barre horizontale (mm) | 100 | Longueur réelle de la barre X après impression ; sous 100, la feuille est élargie pour compenser. | | Longueur mesurée de la barre verticale (mm) | 100 | Idem pour la barre Y. Valeurs admises : 80 à 120 mm. | | Paramètre | Défaut | Rôle | | --------- | ------ | ---- | | Largeur (mm) | 400 | Largeur du nid d'abeille = zone de travail de la laser. | | Hauteur (mm) | 400 | Hauteur du nid d'abeille. | | Mettre la page à la taille de la zone de travail | coché | Page = zone de travail ; l'échelle des objets existants est conservée. | | Position des repères (import seulement) | Autour du nid d'abeille | Coin intérieur de chaque pièce sur un angle du nid : origine et écart déduits. *Personnalisée* : valeurs ci-dessous. | | Taille des repères (mm) | 20 | Côté du carré noir (pièce de papier : deux fois plus grande) ; sert aussi à contrôler l'échelle mesurée. | | Centre du repère origine X (mm) | 30 | Position personnalisée : distance de l'origine laser au centre du repère à deux pastilles, selon X ; négative si le repère est hors de la zone. | | Centre du repère origine Y (mm) | 30 | Idem selon Y, vers le haut. | | Écart entre repères X (mm) | 340 | Position personnalisée : distance entre centres de repères, selon X. | | Écart entre repères Y (mm) | 340 | Idem selon Y. | ### Importer et calibrer — onglets Photo et Détection de la planche | Paramètre | Défaut | Rôle | | --------- | ------ | ---- | | Source de la photo | Fichier photo | Fichier photo, ou appareil distant (serveur de capture). | | Photo de la planche | — | Photo prise du dessus, les 4 repères visibles (JPEG, PNG, TIFF…). L'orientation EXIF est respectée. | | Adresse de la machine distante | — | IP, IP:port ou URL du serveur de capture. | | Port | 5000 | Port du serveur (ignoré si l'adresse en contient un). | | Image | Prendre une nouvelle photo | `/capture`, ou reprendre la dernière photo prise (`/old`). | | Délai d'attente (s) | 20 | Temps maximal d'attente de la photo. | | Résolution de la photo calibrée (px/mm) | 4 | 4 px/mm = 0,25 mm par pixel. | | Qualité JPEG | 85 | Compression de la photo incorporée. | | Vectoriser le contour et les trous de la planche | coché | Décocher pour n'importer que la photo. | | Teinte de la planche | Plus claire que le fond | Ou plus foncée (planche sombre sur surface claire). | | Seuil (0 = automatique) | 0 | Niveau de gris planche / fond ; 0 = méthode d'Otsu. | | Lissage (mm) | 0,5 | Ouverture puis fermeture morphologiques : retire poussières et petites encoches. | | Aire minimale d'un trou (mm²) | 4 | Les trous plus petits sont bouchés. | | Tolérance du contour (mm) | 0,3 | Écart maximal de la simplification (Douglas-Peucker). | | Couleur du contour | bleu `#1971c2` | Trait et remplissage léger du contour. | ## Précision et limites - **Précision** : de l'ordre d'un pixel de la photo au niveau de la surface de travail (affiché après l'import). Sur photo synthétique en perspective (2400 × 1800 px, flou et bruit), les centres et diamètres des trous sont retrouvés à 0,15 mm près ; les tests exigent 0,5 mm. - **Distorsion de l'objectif** non corrigée : l'homographie suppose une projection parfaite. Éviter les grands angles ; les smartphones corrigent en général déjà leur distorsion. - **Épaisseur de la planche** ignorée : sa face supérieure, plus proche de l'objectif, paraît légèrement agrandie par rapport aux repères (environ épaisseur / hauteur de prise de vue, soit 0,6 % pour 6 mm à 1 m). Photographier de haut réduit l'écart. - La planche ne doit pas masquer les repères, qui doivent rester sur une zone claire. ## Structure du projet ```text board_photo_import.inx / .py Importer et calibrer (photo, contour, calques) board_photo_markers.inx / .py Imprimer les repères de calibration : feuille A4 (ou gravure, gabarits) board_photo_core.py Géométrie pure (numpy) : repères, homographie, contours, vérification ; sans inkex board_photo_vision.py Traitement d'image (numpy + Pillow) : composantes connexes, détection des repères, redressement, vectorisation ; sans inkex board_photo_common.py Outils inkex partagés : page, calques, aplatissement board_photo_remote.py Photo demandée au serveur de capture distant (urllib) i18n.py Extraction / mise à jour / compilation des traductions po/ board_photo.pot, en.po, fr.po locale//LC_MESSAGES/ Catalogues compilés board_photo.mo images/parameters_en.png Schéma de l'onglet « Diagram » (déployé) docs/schema_parametres.py Générateur du schéma (fr pour le README, en pour le dialogue) docs/parametres.png Schéma du README docs/apercu-import.png Aperçu d'un import (photo synthétique) docs/apercu-feuille-a4.png Aperçu de la feuille A4 de repères à imprimer tests/synthetic.py Photo synthétique : planche trouée en perspective tests/fake_camera.py Faux serveur de capture (/capture, /old) pour les tests tests/data/ Documents vides en mm et en px, vraie photo à petits repères (caméra distante 800 x 600) test_board_photo.py Tests pytest deploy.ps1 Déploiement / désinstallation Windows ``` ### API du noyau (`board_photo_core`) | Fonction | Rôle | | -------- | ---- | | `laser_to_svg(point, height)` / `svg_to_laser(...)` | Conversion repère laser (y vers le haut) ↔ repère SVG. | | `marker_layout(height, origin_x, origin_y, spacing_x, spacing_y)` | Centres des 4 repères, ordre HG, HD, BD, BG (repère origine = BG). | | `corner_layout(width, height, size)` | Origine et écart des repères dont les pièces touchent les angles du nid d'abeille. | | `photo_extent(width, height, origin_x, origin_y, spacing_x, spacing_y, size, resolution)` | Rectangle couvert par la photo redressée : zone de travail agrandie jusqu'aux repères qui l'entourent. | | `layout_problems(width, height, ...)` | Défauts de disposition des repères (`outside`, `too_close`, `non_positive`). | | `marker_rings(center, size, origin=False)` | Anneaux d'un repère : carré + pastille(s), pair-impair. | | `sheet_layout(size, page=A4, ...)` | Centres des 4 pièces sur la feuille imprimée (2 × 2 ou une colonne), `None` si trop grand. | | `piece_side(size)` / `piece_outline(center, size)` / `piece_ticks(center, size)` | Pièce à découper (deux fois le repère) et ses traits d'alignement. | | `guide_lines(center, size)` / `guide_reach(size)` | Gabarit de pose (contour + croix) et son emprise autour du centre. | | `scale_bar(start, length=100, vertical=False)` | Barre graduée de contrôle d'impression. | | `print_correction(measured_x, measured_y)` / `stretch_rings(rings, fx, fy, center)` | Correction d'une imprimante qui réduit : facteurs 100 / mesure et étirement. | | `homography(src, dst)` / `apply_homography(matrix, points)` | Homographie exacte sur 4 points (normalisation de Hartley). | | `local_scale(matrix, point)` | Échelle locale d'une homographie. | | `order_corners(points)` / `rotate_to_origin(ordered, index)` | Ordonne 4 points et fixe l'orientation par le repère origine. | | `mask_to_rings(mask)` | Contours d'un masque binaire (milieux des arêtes de pixels). | | `simplify_ring(ring, tolerance)` | Simplification Douglas-Peucker d'un anneau fermé. | | `ring_area(ring)` / `ring_centroid(ring)` | Aire signée et barycentre. | `board_photo_vision` fournit `load_photo`, `label_components`, `fill_holes`, `otsu_threshold`, `detect_markers`, `dots_near`, `rectify` et `extract_board`. ## Développement ```powershell python -m venv .venv .venv\Scripts\activate pip install pytest numpy pillow lxml tinycss2 cssselect python -m pytest -q # 57 passés, 20 ignorés (sans inkex) $env:PYTHONPATH = 'C:\Program Files\Inkscape\share\inkscape\extensions' python -m pytest -q # 77 passés ``` Les tests couvrent : - le noyau : conversion de repère, disposition des repères, homographie, contours, simplification, vérification du placement (9 cas), disposition de la feuille A4, traits d'alignement, gabarits, barres de contrôle et correction d'impression ; - le traitement d'image : composantes connexes, trous, seuil d'Otsu, grille de pixels du redressement (aucun décalage d'un demi-pixel), détection des repères dans les 4 orientations, repères imprimés collés sur leur gabarit, et **test d'échelle** complet sur photo synthétique en perspective (trous à 0,5 mm près) ; - le bout en bout des deux entrées de menu : repères gravés, feuille A4 (tailles imprimées exactes, barres de 100 mm, dessin dans la page, correction d'imprimante), gabarits de pose, document en mm et en px, import répété, erreurs, repli et calibration manuelle, repères aux angles du nid d'abeille (origine et écart déduits, photo débordant de la page) ; - l'**export LaserGRBL simulé** (sélection des formes et coordonnées du G-code de l'extension v1.21) : seules les formes de « Découpes » partent, à la bonne place et à la bonne taille en document mm et px ; photo et contour ne sont pas exportés ; - la caméra distante, contre un faux serveur lancé dans son propre processus : adresses acceptées, nouvelle et dernière photo, erreur 500 du serveur, réponse qui n'est pas une image, transmission coupée (nouvelle tentative), machine injoignable ; - les traductions et la cohérence des `.inx` (paramètres ↔ arguments et défauts, réglages de zone de travail identiques entre import et repères). ### Traductions ```bash python i18n.py # extract + update + compile python i18n.py extract # po/board_photo.pot depuis les .inx et les .py python i18n.py update # reporte le modèle dans po/en.po et po/fr.po python i18n.py compile # po/*.po -> locale/*/LC_MESSAGES/board_photo.mo ``` Les textes source (`.inx` et appels `_()`) sont en anglais ; les deux `.inx` partagent le domaine `board_photo`. Après modification d'un texte : lancer `python i18n.py`, compléter les `msgstr` vides de `po/fr.po`, relancer. Pour une nouvelle langue : l'ajouter à `LANGUAGES` dans `i18n.py`. ### Schéma des paramètres ```bash python docs/schema_parametres.py # fr (docs/parametres.png, 1400 px) # + en (images/parameters_en.png, 900 px) ``` Le schéma est dessiné avec les fonctions du noyau (disposition et dessin des repères, homographie). L'export PNG passe par `C:\Program Files\Inkscape\bin\inkscape.com`.